Stage 1에서 채널별 대체값이 어떻게 적용되는지, 신호 손실이 이어지면 Stage 2의 Drop·Land·GPS Rescue가 어떻게 작동하는지 정리했습니다. 작업대 검증은 Stage 2가 Drop으로 설정된 기체를 기준으로 작성했습니다. Betaflight
프롭 4개를 모두 분리한 뒤 수신 손실 감지 → 모터 정지와 ARM 해제 → 링크 복구 후 정지 상태 유지를 확인하는 순서를 담았습니다.
Setpoint(목표 회전 속도)와 Gyro(측정 회전 속도)를 같은 축에서 겹쳐 보고, 차이가 커지는 시점의 Motor(출력 명령)를 확인하는 순서로 작성했습니다. 모터 출력 명령과 실제 RPM의 차이, 출력이 상·하한에 닿았을 때 살펴볼 항목도 담았습니다.
롤 입력을 놓았는데 영상이 한두 번 더 흔들렸다면, 로그에서 스틱을 놓은 시점부터 찾습니다. 같은 시간에 기체가 어떤 속도로 돌고 있었는지, 모터 출력 명령이 어떻게 변했는지 맞춰 보면 흔들림이 나타난 구간을 좁힐 수 있습니다.
한 축의 Setpoint와 Gyro를 먼저 겹쳐 봅니다. 차이가 커지는 시점에 커서를 놓고, 같은 시간의 모터 출력 명령을 확인합니다.
| 항목 | 뜻 | 읽는 기준 |
|---|---|---|
| Setpoint | FC가 해당 축에서 목표로 삼은 회전 속도 | 롤·피치·요 각속도(°/s). 스틱 위치 자체와 구분합니다. |
| Gyro | 자이로가 측정한 해당 축의 회전 속도 | 같은 축·같은 단위로 Setpoint와 비교합니다. 기체의 기울기 각도와는 다른 값입니다. |
| Motor | FC가 각 모터의 ESC에 보낸 출력 명령 | 모터별 명령의 변화와 상·하한을 봅니다. 실제 RPM은 별도 텔레메트리 항목입니다. |
기존 비행 로그를 열고, 롤·피치·요 중 흔들림이 가장 잘 보이는 축 하나를 고릅니다. 그 축의 Setpoint와 Gyro를 같은 각속도 눈금에서 비교하고, 아래에 모터 출력을 같은 시간축으로 표시합니다. 실제 점검에서는 네 모터를 모두 봅니다. 항목이 보이지 않으면 FC가 해당 필드를 기록하도록 설정되어 있는지 확인합니다.
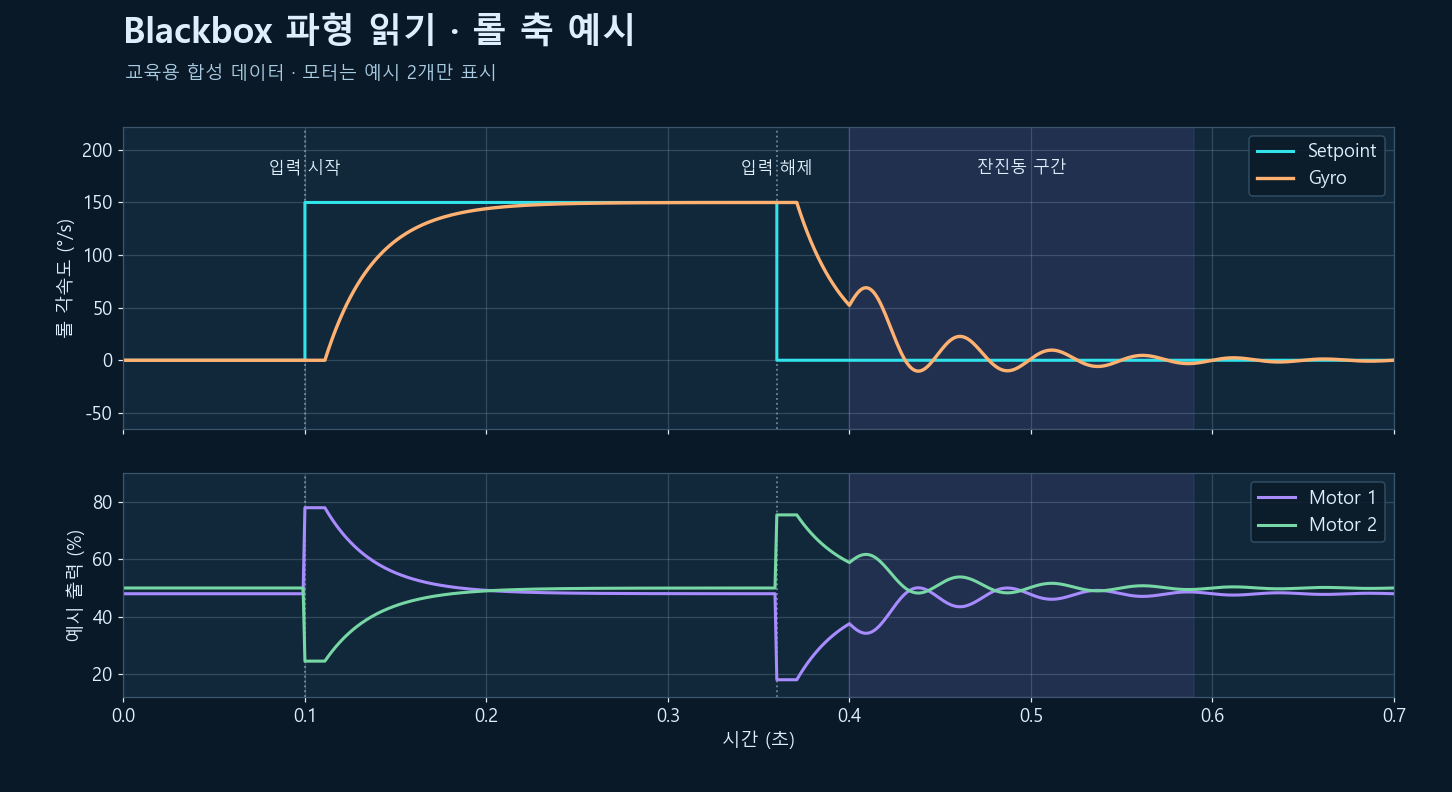 교육용 합성 로그. 위는 롤 각속도, 아래는 모터 두 개의 예시 출력 명령입니다.
| 시점 | 그래프에서 보이는 일 | 판독 |
|---|---|---|
| 0.10초 · 입력 시작 | Setpoint가 먼저 상승하고 Gyro가 뒤따라 올라갑니다. | 목표를 따라가는 지연이 보입니다. 비행 구간을 비교해 얼마나 반복되는지 봅니다. |
| 0.36초 · 입력 해제 | Setpoint가 0으로 돌아가고 Gyro는 뒤이어 줄어듭니다. | 목표가 바뀐 시점과 실제 회전이 줄어드는 시점을 구분합니다. |
| 0.40초 이후 · 잔진동 | Setpoint가 0인데 Gyro가 감쇠하며 0선을 오갑니다. 모터 명령에도 작은 변동이 보입니다. | 입력 해제 뒤 반복 회전이 남은 구간입니다. 모터 변화가 함께 보여도 원인은 추가로 확인해야 합니다. |
Gyro가 목표값을 넘어서는 순간은 오버슈트로, 목표 부근을 여러 번 오가는 구간은 잔진동으로 살펴봅니다. 추종 오차와 모터 명령이 같은 시점에 커져도, 로그 한 구간만으로 모터 고장이나 PID 원인을 확정하기는 어렵습니다.
비슷한 스로틀과 입력 크기의 다른 구간에서도 같은 패턴이 나오는지 먼저 확인합니다. 특정 모터 명령이 유효 상·하한에 붙는 동안 오차가 커진다면 출력 여유가 부족했는지 살핍니다. 충돌 직후부터 떨림이 생겼다면 프롭·덕트·모터의 물리 상태를 먼저 점검합니다.
위 그래프의 시간과 출력 수치는 파형을 읽기 위한 예시입니다. 실제 기체의 합격 기준으로 쓰기보다, 같은 기체에서 비슷한 동작을 했을 때 파형이 반복되는지 비교합니다.

댓글목록
등록된 댓글이 없습니다.