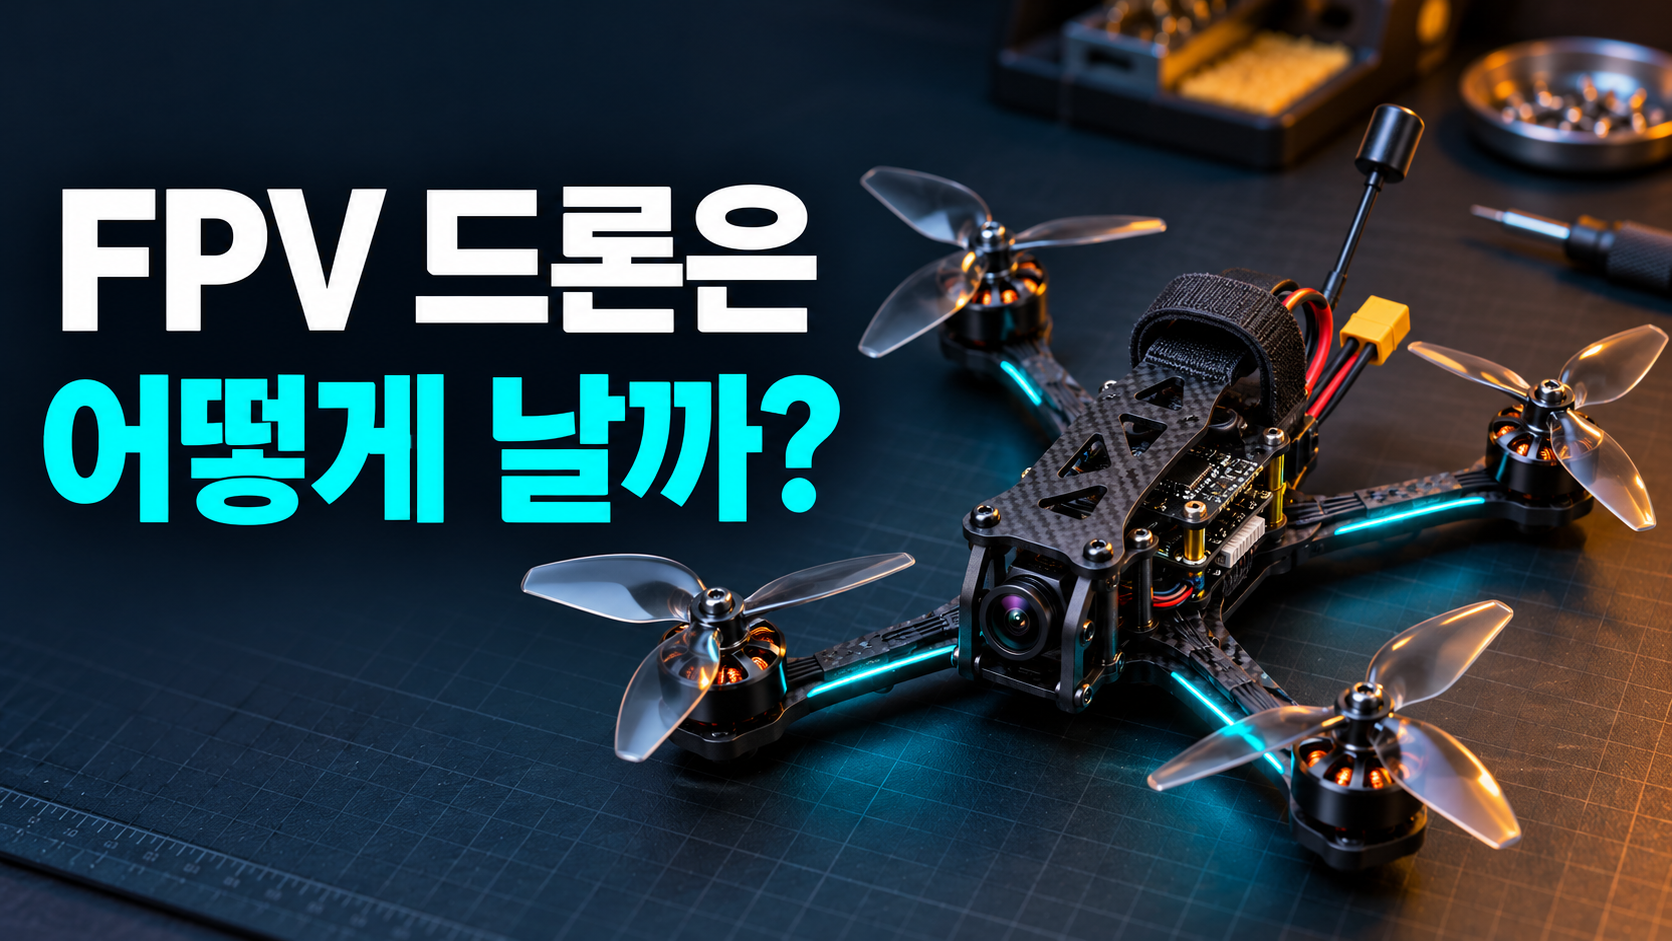
기존 FPV 입문 글의 톤과 테마를 적용해 본문과 썸네일을 완성했습니다. 스틱을 앞으로 밀었을 때 조종기 → 수신기 → FC → ESC → 모터로 명령이 전달되는 순서와, 앞뒤 추력 차이가 기체를 앞으로 기울이는 원리를 담았습니다.
조종기 스틱을 앞으로 밀면 FPV 드론의 코가 내려가고 기체가 앞으로 가속합니다. 스틱을 움직인 순간부터 프로펠러가 공기를 밀어낼 때까지, 각 부품이 어떤 일을 하는지 살펴봅니다. 아래 설명은 Betaflight를 사용하는 일반적인 4모터 FPV 드론 기준입니다.
수신기는 조종 명령을 전달하고, FC는 모터별 출력을 계산하고, ESC는 배터리 전력으로 모터를 돌립니다.
| 부품 | 비행 중 역할 |
|---|---|
| 프레임 | 모터와 전자부품을 고정하는 뼈대입니다. 네 모터의 위치를 잡아 줍니다. |
| 수신기 (RX) | 조종기의 무선 신호를 받아 스틱과 스위치의 채널값을 FC에 전달합니다. |
| 비행 컨트롤러 (FC) | 스틱 입력으로 목표 움직임을 정하고, 자이로가 측정한 회전 속도를 참고해 모터별 출력을 계산합니다. |
| 전자 속도 제어기 (ESC) | FC가 보낸 모터별 명령에 따라 배터리 전력으로 각 모터를 구동합니다. |
| 모터·프로펠러 | 모터는 프로펠러를 돌립니다. 프로펠러가 공기를 밀어내면 그 반작용으로 추력이 생깁니다. |
작은 후프 기체에서는 FC와 ESC가 AIO 보드 한 장에 들어갈 수 있습니다. 수신기까지 통합된 모델도 있습니다. 보드가 한 장이어도 각 기능의 역할은 같습니다.
수평에 가까운 상태에서 전진 입력을 주면, FC는 뒤쪽 추력이 앞쪽보다 커지도록 출력을 조절합니다. 이 추력 차이가 기체의 코를 아래로 기울입니다. 기체와 함께 추력 방향도 기울어지면서, 그중 앞쪽으로 향하는 힘이 기체를 가속합니다.
기체가 기울면 전체 추력 중 위쪽 성분이 줄어듭니다. 위쪽 힘이 기체의 무게보다 작아지면 고도가 내려갈 수 있습니다.
조종 신호, 모터 전력, 영상 신호는 각각 다른 경로로 이동합니다. 조종 신호는 수신기를 거쳐 FC와 ESC로 이어집니다. 모터 전력은 배터리에서 ESC를 거쳐 모터로 공급됩니다. FPV 영상은 카메라와 영상 송신기(VTX)를 거쳐 고글로 전송됩니다.
조종기가 원하는 움직임을 보내면, FC는 자이로로 실제 회전을 확인하며 네 모터 출력을 조절합니다. 프로펠러의 추력 차이가 기체를 기울이고, 기울어진 추력이 드론을 앞으로 움직입니다.

댓글목록
등록된 댓글이 없습니다.