프로펠러 4개를 모두 분리한 상태에서 Setup의 3D 모델 → Motors의 M1~M4 위치 → 실제 CW·CCW 회전 방향을 확인하는 순서로 작성했습니다. 모터 번호를 눌렀을 때 다른 위치가 도는 경우와, 위치는 맞지만 회전 방향이 반대인 경우에 각각 무엇을 확인할지도 담았습니다.
FC를 교체하거나 모터 출력을 바꿨다면 기체 앞쪽을 Betaflight가 올바르게 읽는지부터 확인합니다. 다음으로 화면에서 M1을 움직였을 때 어느 모터가 도는지, 그 모터가 화살표 방향대로 도는지 확인합니다.
프로펠러 4개를 모두 뺀 상태에서 보드 방향 → 모터 순서 → 회전 방향을 확인합니다. 번호는 위치, 화살표는 회전 방향을 나타냅니다.
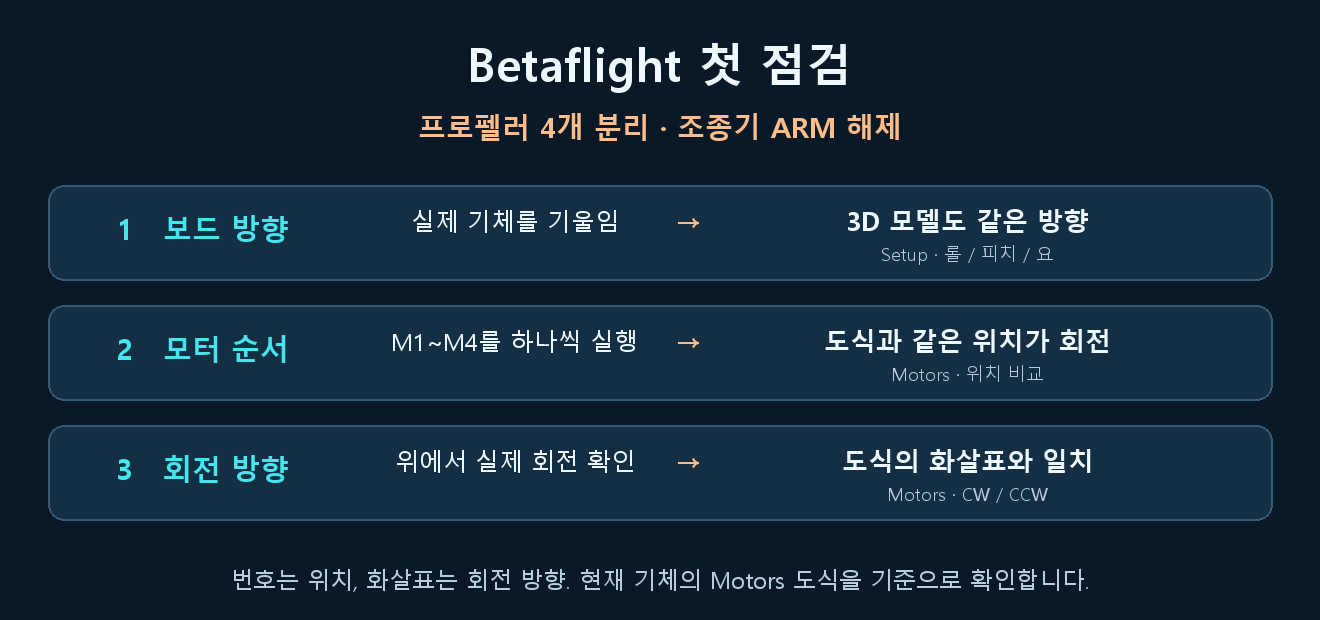 Betaflight 작업대 점검 순서
배터리를 연결하기 전에 프롭 4개를 모두 빼고 조종기의 ARM 스위치를 해제합니다. USB로 FC에 연결한 뒤 Setup의 3D 모델을 봅니다. 기수를 아래로 숙이고(피치), 기체 오른쪽을 낮추고(롤), 수평 상태에서 기수를 오른쪽으로 돌립니다(요). 3D 모델의 앞쪽이 실제 기수와 대응하고 세 축에서 같은 방향으로 움직이면 통과입니다.
방향이 다르면 FC 장착 방향을 확인하고 기존 설정을 백업한 뒤 Board Alignment를 점검합니다. Betaflight App 2026.6.1 이후에는 Sensors, App 2025.12.1과 Configurator 10.10.0에서는 Configuration에서 정렬 항목을 확인합니다. 저장 후 세 축을 다시 비교합니다.
기체를 평평한 작업대에 놓습니다. 프롭이 모두 빠져 있는지 다시 확인하고, 모터 구동에 배터리가 필요하면 연결합니다. Motors 탭의 테스트 확인란을 활성화한 뒤 M1 슬라이더만 살짝 올립니다. 화면 도식에서 기수 방향을 기준으로 실제 회전한 위치가 M1 표시와 일치하는지 보고 슬라이더를 내립니다. M2~M4도 각각 확인합니다.
다른 위치가 돌면 모터 출력 매핑을 확인합니다. 사용 중인 앱에 모터 재정렬 기능이 있으면 화면 안내에 따라 수정한 뒤, 저장하고 M1부터 다시 대조합니다.
Motors 도식의 현재 믹서와 Props In/Out 설정에 해당하는 화살표를 봅니다. 모터를 한 개씩 낮은 출력으로 짧게 돌려 위에서 본 방향을 비교합니다. CW는 시계 방향, CCW는 반시계 방향입니다. 회전 중인 모터에는 손이나 공구를 대지 않습니다.
위치는 맞고 방향만 반대라면 지원되는 ESC에서 Motor Direction 도구로 해당 모터의 방향을 수정합니다. Motor direction is reversed 옵션은 믹서가 기대하는 전체 Props In/Out 배치를 바꾸는 설정입니다. 변경 후 실제 회전을 각 위치에서 다시 확인합니다.
| 점검 항목 | 통과 기준 |
|---|---|
| 보드 방향 | 기체와 3D 모델이 같은 축·방향으로 움직임 |
| 모터 순서 | 선택한 모터 번호와 실제 회전 위치가 일치 |
| 회전 방향 | 위에서 본 실제 회전이 화면 화살표와 일치 |
프롭을 다시 끼우기 전 모든 슬라이더를 최저로 내리고 테스트를 종료합니다. 모터가 완전히 멈추면 배터리와 USB를 분리한 뒤 실제 회전 방향에 맞는 프롭을 장착합니다. 세 항목 중 하나라도 맞지 않으면 이륙을 보류합니다.

댓글목록
등록된 댓글이 없습니다.