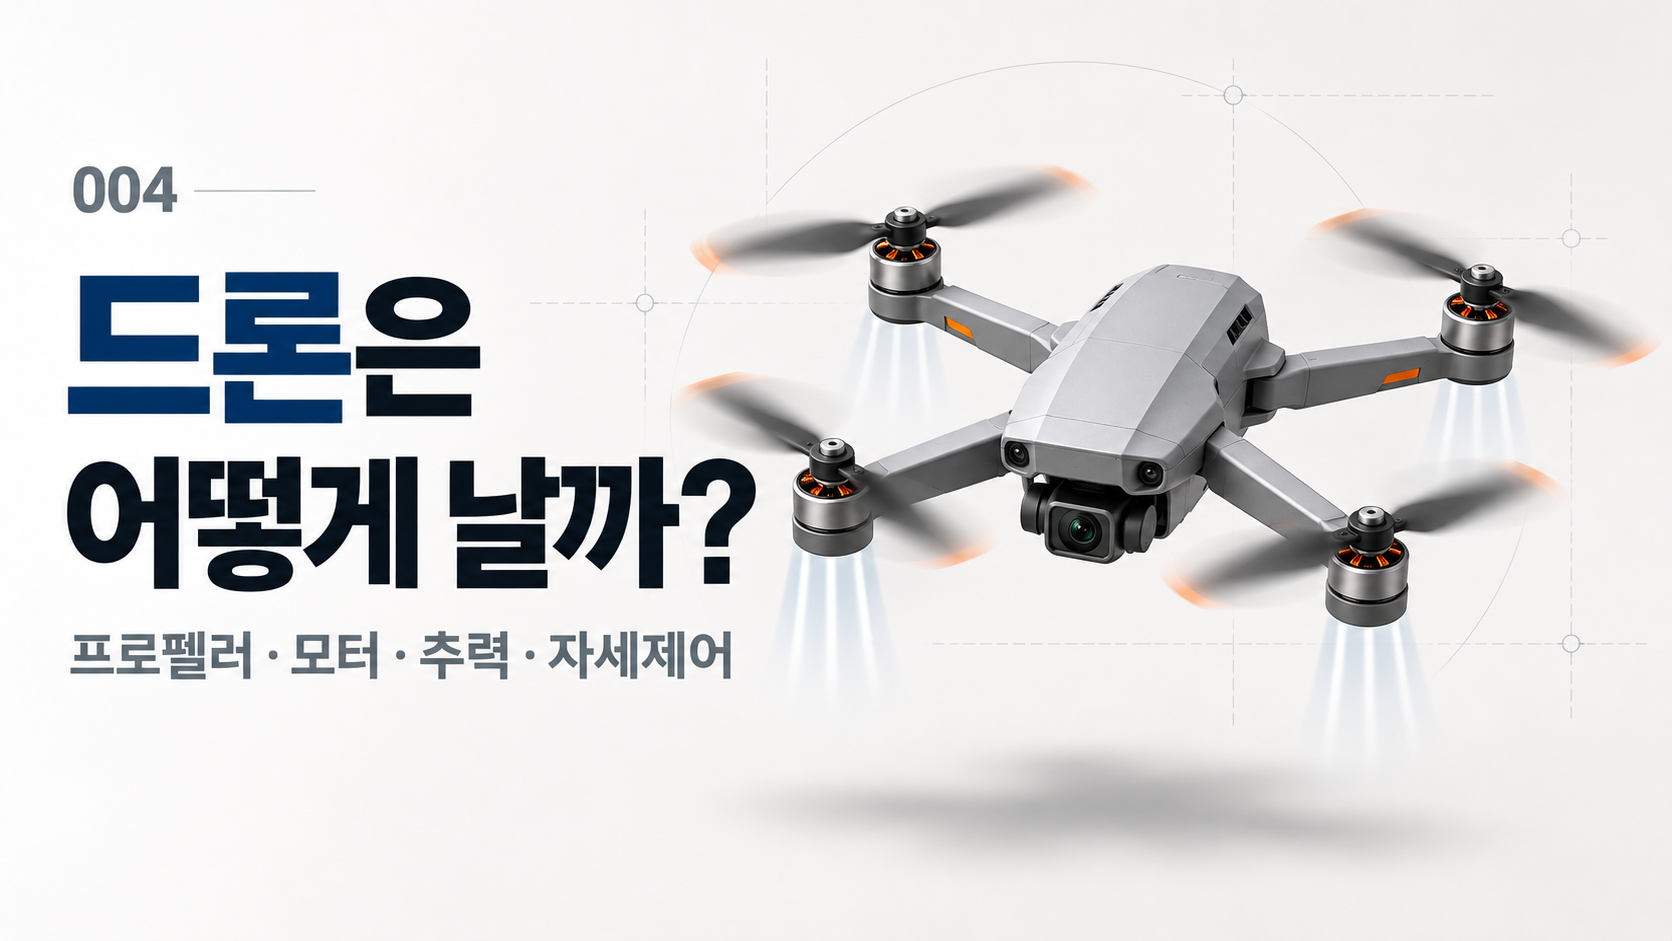
드론은 프로펠러로 공기를 아래로 가속하고, 그 반작용으로 위쪽 힘을 얻습니다. 네 프로펠러의 힘을 함께 조절하면 높이를 바꾸고, 힘의 차이를 만들면 기체의 자세와 방향을 바꿀 수 있습니다.
프로펠러가 추력을 만들고, 모터가 회전을 만들며, 비행 제어 장치가 각 모터의 출력을 조절합니다. 드론의 비행은 이 세 작용을 계속 맞춰가는 과정입니다.
프로펠러의 날개에는 공기를 가르며 힘을 만들도록 설계된 단면과 각도가 있습니다. 회전하는 날개 주변에 압력 차이가 생기고, 전체적으로 공기를 한 방향으로 가속하면서 반대 방향의 힘을 받습니다.
일반적인 쿼드콥터가 수평으로 떠 있을 때는 공기를 아래로 밀어내고, 기체는 위쪽으로 힘을 받습니다. 이렇게 추진 장치가 만들어내는 힘을 추력(Thrust)이라고 합니다. NASA의 프로펠러 추력 설명도 프로펠러를 회전하는 날개로 다룹니다.
프로펠러가 단순히 공기를 저어주는 막대가 아닌 이유입니다. 크기와 날개 형상, 회전 속도, 공기 상태가 달라지면 추력과 필요한 동력도 달라집니다.
기체에는 아래로 당기는 중력과 프로펠러가 만드는 추력이 작용합니다. 바람과 움직임의 영향을 단순화하면, 수평으로 정지한 드론은 총추력과 무게가 같을 때 고도를 유지할 수 있습니다.
공중의 한 위치에 머무는 비행을 호버링(Hovering)이라고 합니다. 멈춰 보이지만 모터는 계속 돌아가며 무게를 받치는 힘을 만듭니다.
| 수직 방향의 힘 | 나타나는 변화 |
|---|---|
| 위쪽 힘이 무게보다 큼 | 위쪽으로 가속 |
| 위쪽 힘과 무게가 같음 | 수직 속도가 변하지 않음 |
| 위쪽 힘이 무게보다 작음 | 아래쪽으로 가속 |
여기서 가속과 이동 방향은 다릅니다. 올라가던 기체에 아래쪽 가속이 생기면 먼저 상승 속도가 줄어듭니다. 힘이 같아져도 이미 상승 중이었다면 그 사실만으로 제자리에 멈추지는 않습니다.
공중에서 정지하려면 힘의 균형과 함께 속도도 0이어야 합니다. 수평 자세를 유지하는 일과 한 위치에 머무는 일 역시 별개의 제어입니다.
모터는 전기 에너지를 회전 운동으로 바꿉니다. 모터에 연결된 프로펠러가 회전하면서 추력을 만들고, 배터리가 이 과정에 필요한 에너지를 공급합니다.
ESC는 전자 변속기로, 비행 제어 장치의 명령에 따라 모터에 공급하는 전력을 제어합니다. 비행 제어 장치는 필요한 움직임을 계산하고, ESC와 모터가 그 명령을 실제 회전으로 옮깁니다.
같은 프로펠러와 비슷한 조건에서는 회전 속도를 높이면 보통 추력이 커집니다. 다만 스로틀 입력과 추력은 단순한 정비례 관계가 아니며, 배터리 전압과 모터·프로펠러의 조합에 따라 반응이 달라집니다.
따라서 ‘스로틀 50%면 어느 드론이든 호버링한다’고 볼 수 없습니다. 고도 유지 기능을 사용하는 기체는 스틱 입력을 상승·하강 명령으로 해석하기도 하므로, 비행 모드도 함께 확인해야 합니다.
네 개의 프로펠러를 사용하는 쿼드콥터는 기체의 각 위치에서 추력을 만듭니다. 한쪽의 힘을 상대적으로 키우고 반대쪽의 힘을 줄이면, 기체를 돌리려는 힘인 토크가 생깁니다.
시소의 한쪽을 더 강하게 밀면 기울어지는 것과 비슷합니다. 다만 드론은 고정된 받침점 대신 기체의 무게중심을 기준으로 회전합니다.
| 움직임 | 모터 출력 조절의 원리 | 결과 |
|---|---|---|
| 높이 변화 | 총추력의 크기를 조절 | 수직 방향 가속을 변화시킴 |
| 롤(Roll) | 좌우 추력에 차이를 만듦 | 기체가 좌우로 기울어짐 |
| 피치(Pitch) | 앞뒤 추력에 차이를 만듦 | 기체가 앞뒤로 기울어짐 |
| 요(Yaw) | 반대 방향으로 회전하는 로터 집단 사이의 반작용 토크를 조절 | 기체가 바라보는 방향이 바뀜 |
실제 비행에서는 높이와 자세를 함께 유지해야 하므로 여러 모터의 명령이 동시에 바뀝니다. 특정 움직임을 항상 하나의 모터만으로 만든다고 이해하면 곤란합니다.
프로펠러 축이 기체에 고정된 일반적인 쿼드콥터는 기울어지면 추력 방향도 함께 기울어집니다. 추력의 일부가 수평 방향으로 작용하면서 기체를 앞으로 가속합니다.
기체를 기울이기만 하고 총추력을 그대로 두면, 무게를 받치는 위쪽 힘은 줄어듭니다. 같은 높이를 유지하며 이동하려면 이 감소분을 보완할 만큼 추력을 조절해야 합니다.
기울어진 각도를 θ라고 하면, 단순한 모델에서 위쪽 힘은 총추력 × cosθ입니다. 각도가 커질수록 같은 총추력에서 위쪽 성분은 작아집니다.
기울기는 이동 방향을 만들고, 총추력은 기체를 받칩니다. 전진하면서 고도를 유지하려면 두 요소를 함께 조절해야 합니다.
기체를 다시 수평으로 만들었다고 이동 속도가 즉시 0이 되지는 않습니다. 멈추려면 반대 방향으로 힘을 만들거나 공기 저항 등으로 속도를 줄여야 합니다.
모터가 프로펠러를 한쪽으로 돌리면 기체에는 반대 방향으로 돌려는 반작용 토크가 작용합니다. 일반적인 쿼드콥터는 두 로터를 시계 방향으로, 나머지 두 로터를 반시계 방향으로 돌려 이 영향을 상쇄합니다.
방향을 바꾸는 요 제어에서는 두 회전 방향 집단의 토크 균형을 바꿉니다. 총추력도 함께 관리하면서 기체가 원하는 방향으로 돌도록 만드는 것입니다. 반대 회전 로터를 이용하는 구성은 NASA의 멀티콥터 제어 연구에서도 설명합니다.
프로펠러는 모양이 비슷해도 설치 방향이 다릅니다.
회전 방향에 맞는 프로펠러를 올바른 면으로 장착해야 합니다. 모터 번호와 회전 방향 배치는 설정에 따라 달라지므로 제조사 안내를 확인하세요.
방향 확인이나 설정 작업을 위해 모터를 시험할 때는 프로펠러를 분리하세요. 잘못 장착된 상태로 이륙을 시도하면 기체가 뒤집히거나 제어를 잃을 수 있습니다.
조종자는 네 모터의 속도를 하나씩 지정하지 않습니다. 원하는 움직임을 입력하면 비행 제어 장치(FC)가 센서로 측정한 상태와 비교해 각 모터의 출력을 계산합니다.
대표적으로 자이로 센서는 기체의 회전 속도를 측정합니다. 가속도계 등 다른 센서의 정보를 함께 활용하면 자세를 추정할 수 있으며, 고도·위치 유지에는 이를 위한 추가 측정과 추정 과정이 필요합니다.
이처럼 결과를 다시 확인하며 제어하는 방식을 피드백 제어라고 합니다. PX4는 자세·회전 속도 제어와 모터 출력으로 이어지는 구조를 공식 제어 모듈 문서에서 설명합니다.
어떤 상태를 목표로 삼는지는 비행 모드에 따라 달라집니다. 스틱을 놓았을 때 수평으로 돌아오는 기능과 위치를 유지하는 기능, 자동 복귀 기능은 같은 기능이 아닙니다.
이 설명은 일반적인 원리를 이해하기 위한 것입니다. 실제 기체의 이상 움직임은 부품 손상, 조립 상태, 센서와 설정 문제 등 여러 원인으로 생길 수 있습니다.
프로펠러가 추력을 만들면 기체는 무게를 지탱할 수 있습니다. 각 로터의 힘과 반작용 토크에 차이를 주면 자세와 방향이 바뀌고, 추력을 기울이면 수평 이동이 가능합니다.
총추력으로 기체를 받치고, 추력 차이로 자세를 바꾸며, 센서와 제어 장치로 움직임을 보정합니다. 이 흐름이 드론 비행 원리의 핵심입니다.
다음 글: 드론 부품 용어 사전: FC·ESC·RX·TX·VTX·BEC·GPS

댓글목록
등록된 댓글이 없습니다.